Gdy silnik ma nie tylko się obracać, ale też zatrzymać dokładnie w wybranym miejscu, potrzebuje informacji zwrotnej. Tę informację dostarcza enkoder, czyli czujnik zamieniający ruch obrotowy lub liniowy na sygnał elektryczny. Wyjaśniam, jak działa, czym różni się wersja inkrementalna od absolutnej, gdzie spotyka się ją w narzędziach i jak rozpoznać typowe problemy z odczytem.
Enkoder mówi sterownikowi, gdzie i jak szybko porusza się mechanizm
- Enkoder przetwarza położenie, kierunek lub prędkość ruchu na sygnał elektryczny.
- Inkrementalny zlicza impulsy od punktu odniesienia, a absolutny podaje konkretną pozycję.
- Kanały A i B pozwalają określić nie tylko ruch, lecz także jego kierunek.
- Rozdzielczość podaje, jak mały obrót lub przesunięcie można wykryć.
- Przy wyborze trzeba sprawdzić napięcie, interfejs, sposób montażu i warunki pracy.
Enkoder zamienia ruch mechaniczny na sygnał elektryczny
Najprościej mówiąc, enkoder jest elektronicznym informatorem zamontowanym przy wale, osi albo prowadnicy. Kiedy element się obraca lub przesuwa, czujnik wysyła do sterownika sygnały, z których można wyznaczyć pozycję, prędkość i kierunek ruchu.
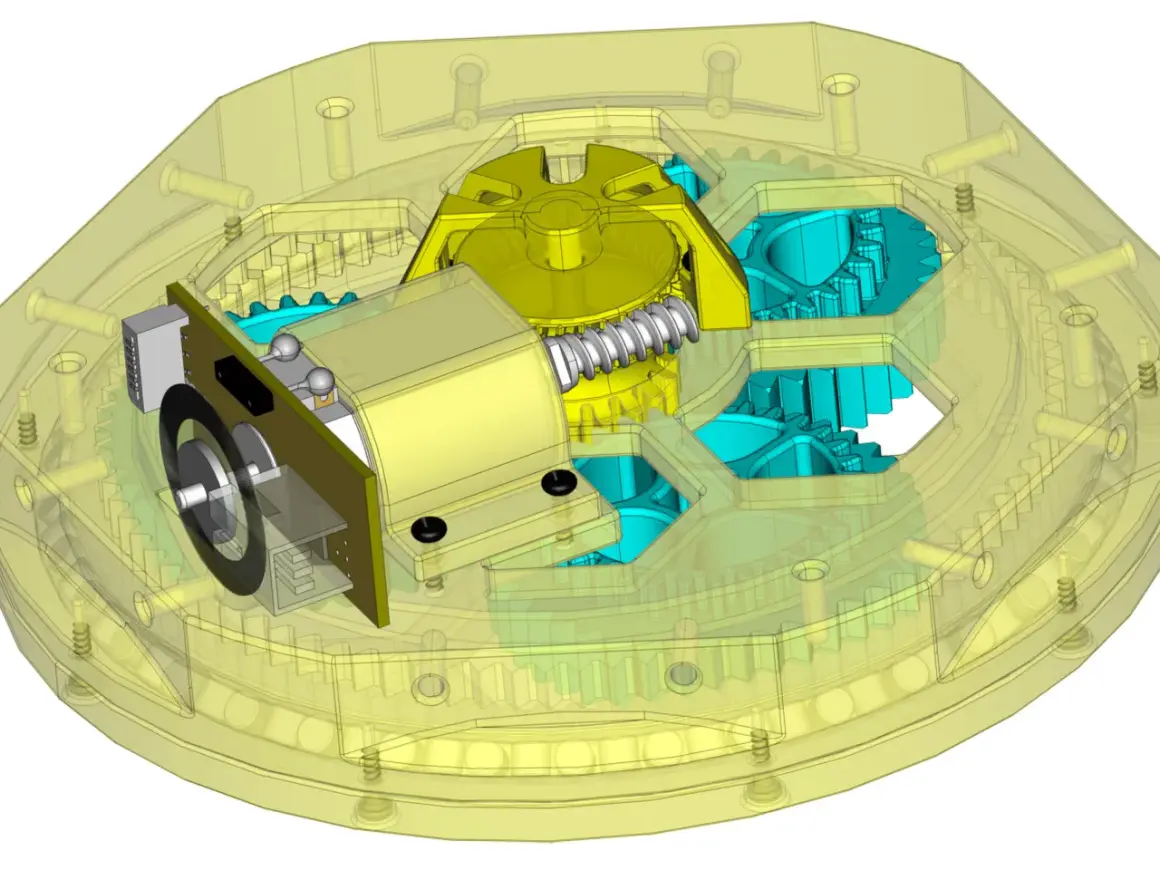
Wewnątrz enkodera znajduje się zwykle tarcza pomiarowa, układ optyczny lub magnetyczny oraz elektronika formująca sygnał. Tarcza może mieć szczeliny, pola magnetyczne albo zakodowane sektory. Obrót zmienia stan czujnika, a sterownik interpretuje te zmiany jako impulsy lub cyfrową wartość pozycji.
To ważna różnica względem zwykłego wyłącznika. Enkoder nie informuje wyłącznie, czy mechanizm działa. Pozwala sprawdzić, ile się przesunął i w którą stronę. Dzięki temu napęd może skorygować ruch, zatrzymać silnik w odpowiednim miejscu albo wykryć zablokowanie osi.
Dwa podstawowe sposoby pomiaru pozycji
W automatyce najczęściej spotykam dwa rodzaje enkoderów. Oba mierzą ruch, ale przekazują sterownikowi zupełnie inną informację.
| Cecha | Enkoder inkrementalny | Enkoder absolutny |
|---|---|---|
| Informacja | Zmiana położenia i liczba impulsów | Jednoznaczna wartość aktualnej pozycji |
| Po zaniku zasilania | Zwykle wymaga ponownego ustalenia punktu bazowego | Może od razu wskazać aktualne położenie |
| Budowa i cena | Prostsza i zwykle tańsza | Bardziej złożona i zwykle droższa |
| Typowe użycie | Pomiar prędkości, długości i względnego przesunięcia | Serwonapędy, roboty, osie wymagające zachowania pozycji |
Enkoder inkrementalny
Wersja inkrementalna generuje serię impulsów. Sterownik zlicza je w górę albo w dół, zależnie od kierunku obrotu. Po wyłączeniu zasilania sam enkoder zwykle nie pamięta, gdzie znajdowała się oś, dlatego maszyna często wykonuje jazdę referencyjną do czujnika bazowego.
Najczęściej stosuje się dwa przesunięte względem siebie sygnały, nazywane kanałami A i B. Ich kolejność pozwala rozpoznać kierunek. Trzeci kanał Z, czyli impuls indeksowy, może oznaczać jeden punkt odniesienia na obrót.
Enkoder absolutny
Enkoder absolutny przypisuje każdemu położeniu własny kod. Po uruchomieniu sterownik może więc otrzymać informację o aktualnej pozycji bez długiego zliczania impulsów i bez obowiązkowego powrotu do punktu bazowego.
Nie oznacza to jednak, że każdy absolutny model rozwiązuje każdy problem. Trzeba sprawdzić, czy jest jednoobrotowy, czy wieloobrotowy, jaki ma protokół komunikacyjny i czy sterownik potrafi go obsłużyć. W praktyce większa wygoda oznacza też wyższy koszt i bardziej wymagające okablowanie.
Liczy się nie tylko liczba impulsów
Parametr często opisany jako PPR lub CPR określa rozdzielczość. Jeżeli enkoder generuje 1000 impulsów na obrót, jeden impuls odpowiada idealnie około 0,36 stopnia. Przy analizie czterech zboczy kanałów A i B sterownik może uzyskać nawet 4000 zliczeń na obrót, czyli teoretycznie 0,09 stopnia na zliczenie.
Trzeba jednak odróżnić rozdzielczość od dokładności. Duża liczba impulsów nie skompensuje luzu na sprzęgle, niewspółosiowości wału, drgań ani błędów montażowych. Z mojego doświadczenia wynika, że w małych układach mechanika często ogranicza efekt bardziej niż sam czujnik.
Optyka, magnetyka i wykonanie liniowe
Enkodery optyczne wykorzystują światło i tarczę ze szczelinami. Mogą zapewniać wysoką rozdzielczość, ale źle znoszą zabrudzenia, pył i wilgoć. W warsztacie, gdzie urządzenie pracuje przy smarze lub opiłkach, rozsądniejszy bywa enkoder magnetyczny, choć jego dokładność i odporność zależą od konkretnej konstrukcji.
Enkoder obrotowy mierzy kąt lub liczbę obrotów wału. Enkoder liniowy odczytuje przesunięcie wzdłuż prowadnicy. Ten drugi spotyka się między innymi w maszynach CNC i układach pomiarowych, gdzie sam obrót silnika nie mówi jeszcze, gdzie rzeczywiście znalazł się stół roboczy.
Wyjście musi pasować do sterownika
W prostych układach spotyka się wyjścia TTL, HTL, push-pull albo open collector. W bardziej wymagających instalacjach stosuje się transmisję różnicową, na przykład RS-422, która lepiej radzi sobie z zakłóceniami na długich przewodach.
Nie wolno podłączać enkodera wyłącznie na podstawie liczby przewodów. Trzeba porównać napięcie zasilania, poziomy sygnałów, częstotliwość maksymalną i pinout. Podanie 24 V na wejście przeznaczone dla 5 V może zakończyć diagnostykę natychmiast i dość kosztownie.
Gdzie stosuje się enkodery w elektryce i narzędziach
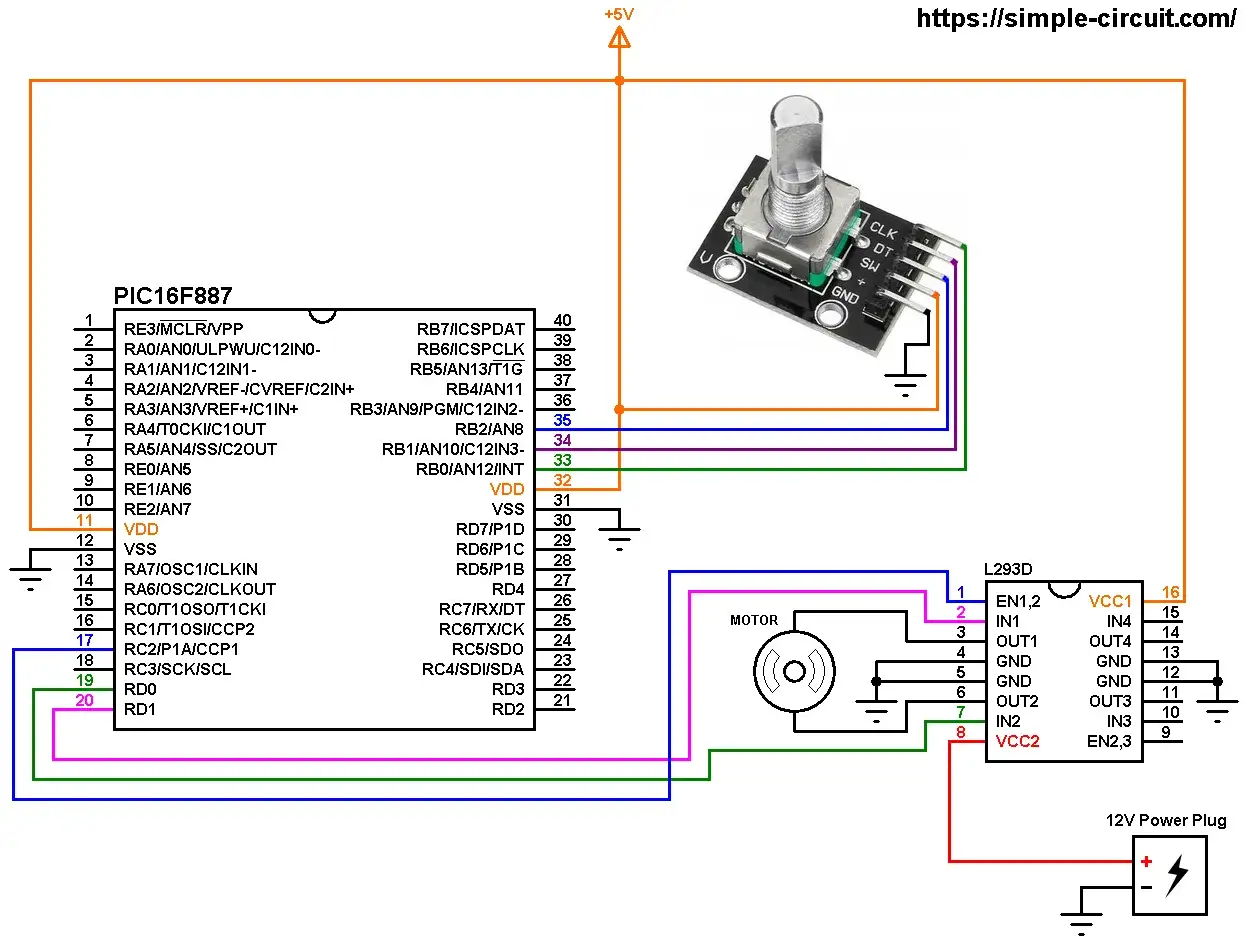
Enkoder jest częścią układu sterowania, dlatego najczęściej pracuje razem z falownikiem, serwonapędem, mikrokontrolerem albo sterownikiem PLC. Kontroluje prędkość silników, pozycję ramion robotów, przesuw głowic CNC i położenie mechanizmów wykonawczych.
W elektronarzędziach może służyć do kontroli położenia elementu, regulacji obrotów albo sprzężenia zwrotnego w zaawansowanym napędzie. Nie każda regulacja obrotów wykorzystuje jednak enkoder. W prostym elektronarzędziu prędkość może być ustalana na podstawie położenia spustu, pomiaru napięcia lub sygnału z czujnika Halla.
Mały enkoder z pokrętłem spotykany w panelach sterujących działa trochę inaczej niż przemysłowy czujnik wału. Operator obraca nim bez ograniczenia, a układ rozpoznaje impulsy i zmienia nastawę. Charakterystyczne kliknięcia pomagają wyczuć kolejne kroki, ale nie oznaczają automatycznie wysokiej dokładności pomiaru.
W napędzie silnika enkoder może też wykrywać sytuację, w której sterownik każe osi się obracać, lecz położenie się nie zmienia. Taki brak zgodności między poleceniem a pomiarem może wskazywać na przeciążenie, zerwane sprzęgło, poślizg lub awarię czujnika.
Jak dobrać enkoder i sprawdzić usterkę
Dobór zaczynam od odpowiedzi na cztery pytania. Czy potrzebuję tylko prędkości, czy także pozycji? Czy po zaniku zasilania położenie musi być znane? Jaką rozdzielczość rzeczywiście obsłuży sterownik? W jakich warunkach pracuje mechanizm?
- Do pomiaru prędkości często wystarczy enkoder inkrementalny o umiarkowanej rozdzielczości.
- Do osi pozycjonowanej lepszy może być enkoder absolutny albo inkrementalny z dobrze zaprojektowaną procedurą bazowania.
- Do długich przewodów warto rozważyć sygnał różnicowy i ekranowany przewód.
- Do zapylonego warsztatu przyda się szczelna obudowa oraz technologia odporna na zabrudzenia.
- Do szybkiego wału trzeba sprawdzić maksymalną prędkość obrotową i częstotliwość wyjściową.
Przy diagnostyce najpierw sprawdzam zasilanie, masę i ciągłość przewodów, a dopiero potem sam czujnik. Multimetr może potwierdzić obecność napięcia, lecz przy szybkich impulsach nie pokaże całego obrazu. Do kanałów A i B najlepiej użyć oscyloskopu albo analizatora logicznego i sprawdzić, czy impulsy są czyste oraz czy ich kolejność zmienia się wraz z kierunkiem obrotu.
Częsty błąd stanowi sztywne połączenie wału enkodera z wałem silnika mimo niewspółosiowości. Elastyczne sprzęgło nie jest ozdobą, lecz elementem chroniącym łożyska i sam czujnik. Drugim problemem bywa ekran przewodu podłączony przypadkowo w kilku punktach, co może zwiększyć zakłócenia zamiast je ograniczyć.
Najkrótsza droga do trafnego wyboru enkodera
Enkoder to czujnik, który przekłada ruch na informację zrozumiałą dla elektroniki sterującej. Do prostego zliczania obrotów zwykle wystarczy wariant inkrementalny, natomiast tam, gdzie pozycja ma pozostać znana po wyłączeniu zasilania, przewagę daje wersja absolutna.
Przed zakupem sprawdzam przede wszystkim kompatybilność sygnałów, wymaganą rozdzielczość, prędkość pracy i sposób mocowania. Dobrze dobrany enkoder nie tylko mierzy ruch, ale pozwala całemu układowi reagować precyzyjnie, bez zgadywania, co naprawdę dzieje się z silnikiem lub mechanizmem.