
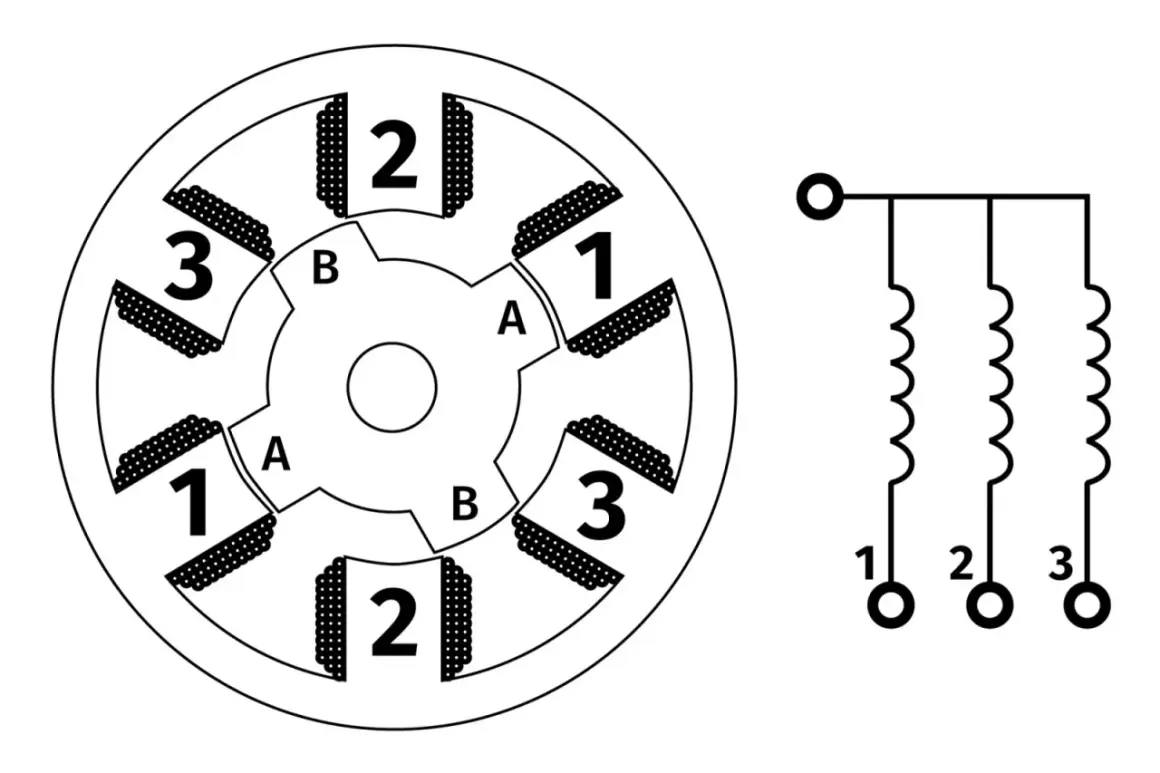
Gdy ktoś pyta, co to jest silnik krokowy, zwykle chce wiedzieć nie tylko, czym różni się od zwykłego silnika, lecz także jak go podłączyć i gdzie naprawdę ma sens. To napęd, który zamienia impulsy elektryczne na ściśle określone obroty wału, dlatego spotykamy go w drukarkach 3D, frezarkach CNC, ploterach i urządzeniach warsztatowych. Poniżej wyjaśniam jego budowę, zasadę działania, rodzaje, sterowanie oraz ograniczenia, o których łatwo zapomnieć przy pierwszym projekcie.
Najważniejsze informacje o silniku krokowym w praktyce
- Jeden impuls powoduje wykonanie określonego kroku, najczęściej o 1,8°.
- Popularny model wykonuje 200 kroków na obrót.
- Do pracy potrzebuje sterownika, który ustala prąd i kolejność zasilania uzwojeń.
- Może precyzyjnie pozycjonować wał bez enkodera, ale przy przeciążeniu gubi kroki.
- Najlepiej działa przy niskiej i średniej prędkości, a jego wadą jest grzanie podczas postoju.
Czym naprawdę jest silnik krokowy
Silnik krokowy to elektryczny napęd, którego wirnik nie musi obracać się płynnie jak w klasycznym silniku prądu stałego. Sterownik zasila uzwojenia stojana w określonej sekwencji, a wirnik przeskakuje między kolejnymi położeniami pola magnetycznego. Każdy impuls sterujący odpowiada za jeden krok albo jego część, jeśli używany jest tryb mikrokroku.
Najprostszy przykład to silnik o kącie kroku 1,8°. Pełny obrót wymaga wtedy 360° ÷ 1,8°, czyli 200 impulsów. Jeśli sterownik otrzyma 50 impulsów, wał wykona około 90°, o ile obciążenie nie jest zbyt duże i silnik nie straci synchronizacji.
To właśnie odróżnia ten napęd od zwykłego silnika, któremu najczęściej regulujemy tylko napięcie, prędkość lub kierunek. W silniku krokowym liczy się także liczba, częstotliwość i kolejność impulsów. Częstotliwość decyduje o prędkości, a kolejność faz o kierunku obrotów.
Co znajduje się w środku
Podstawowe elementy to stojan z uzwojeniami, wirnik, wał i łożyska. W zależności od konstrukcji wirnik zawiera magnes trwały, zębaty rdzeń ferromagnetyczny albo połączenie obu rozwiązań. W praktyce najczęściej spotykam silniki hybrydowe, ponieważ zapewniają dobry moment i niewielki kąt kroku.
Określenie NEMA, na przykład NEMA 17 lub NEMA 23, opisuje przede wszystkim wymiar czołowy obudowy, a nie moc ani moment silnika. Dwa silniki o tym samym oznaczeniu mogą więc mieć różne długości, prądy uzwojeń i osiągi. Przy zakupie samo NEMA nie wystarczy.
Jak działa napęd krok po kroku
Uzwojenia silnika tworzą pola magnetyczne, które przyciągają lub ustawiają wirnik w konkretnym położeniu. Sterownik przełącza fazy według ustalonego algorytmu, a wirnik podąża za zmieniającym się polem. W ten sposób elektronika sterująca zamienia cyfrową informację o impulsie na ruch mechaniczny o określonym kącie.
Układ sterujący zwykle korzysta z trzech sygnałów. Wejście STEP oznacza wykonanie kroku, DIR określa kierunek, a ENABLE włącza lub odłącza stopień mocy. Mikrokontroler może wysyłać te sygnały, ale nie powinien zasilać uzwojeń bezpośrednio z wyjścia GPIO. Potrzebny jest dedykowany sterownik prądowy.
Pełny krok, półkrok i mikrokrok
- Pełny krok daje maksymalnie prostą obsługę i dobry moment.
- Półkrok zmniejsza skok ruchu oraz ogranicza szarpanie.
- Mikrokrok dzieli krok na mniejsze części, dzięki czemu praca jest cichsza i płynniejsza.
Trzeba jednak zachować zdrowy dystans do wysokich wartości mikrokroku. Ustawienie 1/16 przy silniku 1,8° daje teoretycznie 3200 pozycji na obrót, ale nie oznacza automatycznie dokładności 0,1125° w każdych warunkach. Mikrokroki poprawiają płynność, lecz rzeczywista dokładność zależy także od obciążenia, luzów mechanicznych, rezonansu i jakości sterownika.
Prędkość obrotową można łatwo oszacować. Dla silnika 200-krokowego i sterowania pełnokrokowego 1000 impulsów na sekundę oznacza 5 obrotów na sekundę, czyli 300 obr./min. Przy mikrokroku 1/16 ta sama częstotliwość da znacznie mniejszą prędkość, dlatego szybkie układy wymagają kontrolera zdolnego generować odpowiednio dużo impulsów.
Rodzaje silników krokowych i ich różnice
Nie każdy silnik krokowy zachowuje się tak samo. Najważniejszy podział dotyczy sposobu budowy wirnika oraz liczby i sposobu podłączania uzwojeń. Dla osoby budującej maszynę najistotniejsze będzie jednak to, jaki moment uzyska przy danej prędkości i jaki sterownik będzie z nim zgodny.
| Rodzaj | Najważniejsza cecha | Kiedy ma sens |
|---|---|---|
| Reluktancyjny | Wirnik bez magnesów trwałych, wykonany z materiału ferromagnetycznego | Proste układy, w których liczy się nieskomplikowana konstrukcja |
| Z magnesem trwałym | Wirnik ma magnes i zwykle większy kąt kroku | Niewielkie mechanizmy, wskaźniki i lekkie urządzenia |
| Hybrydowy | Zębaty wirnik i magnes trwały, często kąt 1,8° | CNC, drukarki 3D, plotery i automatyka warsztatowa |
| Unipolarny | Uzwojenia mają odczepy środkowe, a sterowanie jest prostsze | Starsze konstrukcje i projekty edukacyjne |
| Bipolarny | Pełne uzwojenia są przełączane w obu kierunkach | Układy wymagające większego momentu z tej samej wielkości silnika |
W projektach warsztatowych najczęściej wybrałbym silnik bipolarny hybrydowy, ale nie dlatego, że jest zawsze najlepszy. Jego zaletą jest efektywne wykorzystanie uzwojeń i dobry moment, natomiast potrzebuje bardziej zaawansowanego sterownika z mostkami H. Silnik unipolarny łatwiej uruchomić, lecz część uzwojenia pozostaje niewykorzystana w danym trybie pracy.
Jak dobrać sterownik i nie spalić silnika
Silnika krokowego nie podłącza się do zasilacza tak jak żarówki ani bezpośrednio do Arduino. Sterownik ogranicza prąd uzwojeń, zmienia ich kierunek i odbiera impulsy z układu nadrzędnego. Bez niego można łatwo uszkodzić uzwojenia, tranzystory albo sam mikrokontroler.
Parametry, które sprawdzam w pierwszej kolejności
- Prąd fazy musi mieścić się w zakresie obsługiwanym przez sterownik.
- Napięcie zasilania sterownika powinno być zgodne z jego specyfikacją, a nie tylko z napięciem znamionowym silnika.
- Moment trzymający trzeba porównać z momentem wymaganym przez mechanizm.
- Częstotliwość impulsów musi wystarczyć do osiągnięcia żądanej prędkości.
- Przy większych prędkościach potrzebna jest rampa przyspieszania, a nie nagły start.
Napięcie podane na tabliczce silnika często zaskakuje początkujących. Mały silnik może mieć napięcie uzwojenia rzędu kilku woltów, ale współpracować ze sterownikiem zasilanym napięciem 12, 24 lub 36 V. To nie pomyłka. Sterownik ogranicza prąd, a wyższe napięcie pomaga szybciej narastać prądowi przy dużej prędkości.
Przy pierwszym uruchomieniu ustawiam prąd niżej niż maksymalna wartość z danych katalogowych, obserwuję temperaturę i dopiero później zwiększam nastawę. Obudowa może być wyraźnie ciepła, ale nadmierne grzanie skraca żywotność izolacji. Nie wolno oceniać poprawności pracy wyłącznie po tym, czy wał się obraca.
Warto też rozróżnić moment trzymający od momentu dostępnego podczas ruchu. Pierwszy opisuje zdolność utrzymania pozycji bez obrotu, a drugi spada wraz ze wzrostem prędkości. Dlatego silnik, który na papierze ma 1 Nm, niekoniecznie zapewni 1 Nm przy kilkuset obrotach na minutę.
Gdzie sprawdza się najlepiej, a gdzie zawodzi
Silnik krokowy jest dobrym wyborem, gdy ruch ma być powtarzalny, obciążenie jest przewidywalne, a koszt układu ma pozostać rozsądny. W drukarce 3D przesuwa głowicę lub stół, w CNC napędza śrubę pociągową, a w ploterze steruje położeniem narzędzia. W takich zastosowaniach ważniejsza od idealnie płynnego obrotu jest kontrola położenia.
Napędy tego typu spotyka się także w zaworach, podajnikach, aparaturze laboratoryjnej, obiektywach, mechanizmach regulacyjnych i małych robotach. Ich dużą zaletą jest praca w pętli otwartej, czyli bez konieczności stosowania enkodera. Elektronika zakłada, że każdy wysłany impuls został wykonany, co upraszcza konstrukcję i obniża koszt.
Najczęstsze ograniczenia
Jeżeli obciążenie przekroczy możliwości napędu, wirnik może nie nadążyć za polem magnetycznym. Pojawia się wtedy gubienie kroków, a sterownik nadal uważa, że pozycja jest prawidłowa. Pozycja mechanizmu może więc różnić się od pozycji zapisanej w programie, mimo że nie pojawił się żaden alarm.
Problem często wynika nie z wadliwego silnika, lecz ze zbyt gwałtownego startu, za małego prądu, zbyt dużego luzu mechanicznego albo rezonansu. Pomaga rampa przyspieszania, lepsze sprzęgło, odpowiedni mikrokrok i zapas momentu. Ja przyjmuję, że bezpieczny projekt powinien mieć co najmniej 30-50% zapasu momentu, choć dokładna wartość zależy od dynamiki układu.
| Cecha | Silnik krokowy | Serwomotor |
|---|---|---|
| Enkoder | Zwykle niepotrzebny | Zazwyczaj stosowany |
| Kontrola błędu pozycji | Brak w typowej pętli otwartej | Układ wykrywa odchyłkę |
| Praca przy małej prędkości | Bardzo dobra | Dobra, zależnie od napędu |
| Praca przy wysokiej prędkości | Moment szybko spada | Zwykle korzystniejsza |
| Koszt i prostota | Niższy koszt, łatwiejsza konfiguracja | Wyższy koszt i większa złożoność |
Jeśli mechanizm może się zablokować, a utrata pozycji byłaby niebezpieczna lub kosztowna, sam silnik krokowy bez sprzężenia zwrotnego nie jest rozsądnym wyborem. Wtedy lepiej użyć serwonapędu albo silnika krokowego z enkoderem. To rozwiązanie kosztuje więcej, ale pozwala wykryć, że rzeczywisty ruch nie zgadza się z zadanym.
Prosty sposób na wybór do projektu
Dobór zaczynam od mechaniki, nie od nazwy popularnego modelu. Najpierw ustalam masę lub siłę obciążenia, przełożenie, skok śruby, wymaganą prędkość i przyspieszenie. Dopiero potem sprawdzam wykres momentu w funkcji prędkości, bo sama wartość momentu trzymającego może dać złudne poczucie bezpieczeństwa.
- Określ wymagany moment na wale i dodaj zapas.
- Sprawdź, ile kroków potrzeba do uzyskania żądanej rozdzielczości.
- Dobierz sterownik do prądu fazy, liczby uzwojeń i napięcia zasilania.
- Ustaw umiarkowany mikrokrok oraz rampę przyspieszania.
- Przetestuj układ z rzeczywistym obciążeniem, nie tylko na biegu jałowym.
Przykładowo silnik 1,8° przy śrubie o skoku 8 mm przesuwa nakrętkę o około 0,04 mm na pełny krok. Wynik obliczamy jako 8 mm ÷ 200 kroków. Mikrokrok 1/16 zmniejszy teoretyczny przyrost do około 0,0025 mm, ale dokładność całego układu ograniczą luzy, sprężystość, bicie śruby i jakość prowadnic.
Przed zakupem sprawdzam także sposób wyprowadzenia przewodów. W silniku bipolarnym trzeba poprawnie zidentyfikować pary uzwojeń, ponieważ przypadkowe połączenie przewodów zwykle kończy się drganiami albo brakiem obrotu. Dobrym testem jest pomiar rezystancji między przewodami, choć przy niejasnej dokumentacji nie zastępuje on schematu producenta.
Co zapamiętać przed pierwszym uruchomieniem
Silnik krokowy jest świetnym narzędziem do precyzyjnego, powtarzalnego ruchu, ale nie jest magicznym napędem, który zawsze zna swoje położenie. Działa najlepiej wtedy, gdy sterownik jest prawidłowo dobrany, mechanika nie stawia nadmiernego oporu, a program łagodnie rozpędza wał.
Jeśli potrzebujesz prostego pozycjonowania w drukarce 3D, ploterze czy lekkiej maszynie warsztatowej, to zwykle bardzo rozsądny wybór. Gdy liczy się wysoka prędkość, duże zmiany obciążenia albo pewność wykrycia każdego błędu, dołóż enkoder lub od razu rozważ serwonapęd. Ta jedna decyzja często robi większą różnicę niż wybór silnika o kilka milimetrów większego.
